Meta gibt SuperDex frei: Open-Source-Simulator für Roboterhände
 Redaktion roboter-zentrale.de· 14. September 2026· 4 Min. Lesezeit
- Project SuperDex bündelt Physik-Engine, Roboter-SDK, Studio und Lern-Umgebung in einem Paket.
- Veröffentlicht unter Apache 2.0 auf GitHub — kommerzielle Nutzung erlaubt.
- Kern ist eine Kontakt-Physik für Mehrfingergriff, Umgreifen und weiche Teile inklusive Tastsensoren.
- Läuft auf Linux, Windows und macOS; VR-Teleoperation auf Quest 3 ist für Q4 2026 geplant.
Meta hat mit Project SuperDex eine komplette Simulationsumgebung für Roboterhände als Open Source veröffentlicht. Sie bildet Greifen, Tasten und weiche Materialien nach. Das Werkzeug steht kostenlos auf GitHub und läuft auf normalen Rechnern.
Was SuperDex ist. Das Projekt bündelt vier Bausteine: eine Physik-Engine, ein Software-Baukasten für Roboter, eine Oberfläche zum Erstellen von Szenen und eine Lern-Umgebung für KI-Modelle. Alles steht unter der Apache-2.0-Lizenz auf GitHub. Damit ist auch die kommerzielle Nutzung erlaubt.
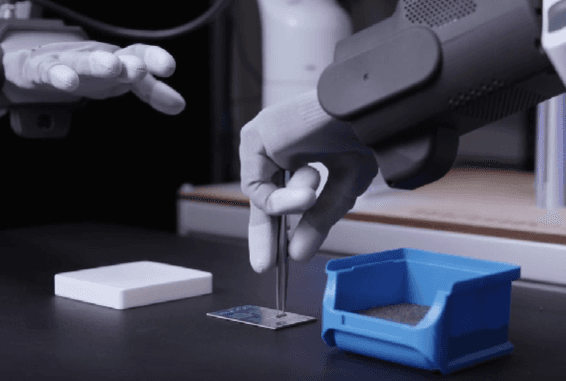
Warum die Physik der Kern ist. Die Engine ist auf Kontakt ausgelegt: mehrere Finger an einem Objekt, Umgreifen in der Hand, weiche und biegsame Teile. Auch Tastsensoren und weiche Berührungen sind eingebaut. Das heißt konkret: Finger und Werkstücke verhalten sich im Modell ähnlich wie in der Wirklichkeit — genau das fehlte bisher oft.
Steuerung für Modell und Maschine. Der Software-Baukasten liest gängige Roboter-Beschreibungen ein, auch das verbreitete URDF-Format. Dieselbe Steuerung soll einen simulierten und einen echten Roboter antreiben. Fürs Training gibt es eine Standardschnittstelle plus Anbindung an gängige Lern-Bibliotheken.
VR-Teleoperation kommt später. Für das vierte Quartal 2026 kündigt Meta SuperDex Teleop an: eine VR-Umgebung in Unreal Engine 5, die direkt auf einer Quest-3-Brille läuft — ohne PC und ohne Streaming. Handtracking und Controller werden unterstützt. Das System läuft auf Linux, Windows und macOS, mit Schnittstellen für C++ und Python.
| Projekt | Project SuperDex (Meta) |
| Lizenz | Apache 2.0, kostenlos (GitHub) |
| Bausteine | Physik, Roboter-SDK, Studio, Lab |
| Stärke | Kontakt-Physik für Hände und Greifen |
| Teleoperation | VR auf Quest 3, ab Q4 2026 |
| Systeme | Linux, Windows, macOS (C++/Python) |
Die ersten Berichte stammen von einem Branchen-Kommentator, nicht von Meta selbst. Der Code ist öffentlich prüfbar, die Leistungsversprechen aber noch nicht unabhängig gemessen.
Einordnung
Simulation ist der günstigste Weg, Roboter zu trainieren, ohne Hardware zu verschleißen. Ein kostenloses, offenes Werkzeug von einem großen Anbieter senkt die Einstiegshürde — auch für kleinere Entwicklerteams.
Hände im Wettbewerb
Chinas Hersteller arbeiten mit Hochdruck an brauchbaren Roboterhänden.
Zum ArtikelWas würde ein Roboter in Ihrem Betrieb kosten?
Rechnen Sie Break-even und Monatsrate in 60 Sekunden aus — kostenlos, ohne Anmeldung.
Zum ROI-Rechner →