ETH Zürich: Roboterhand mit künstlichen Muskeln im Unterarm
 Redaktion roboter-zentrale.de· 27. September 2026· 3 Min. Lesezeit
- Die Aktoren sitzen im Unterarm, nicht im Handrücken.
- Die Kraefte werden über nachgiebige Sehnen auf die Finger übertragen.
- Griffkraft, Abmessungen und Zahl der Freiheitsgrade nennt das Team noch nicht.
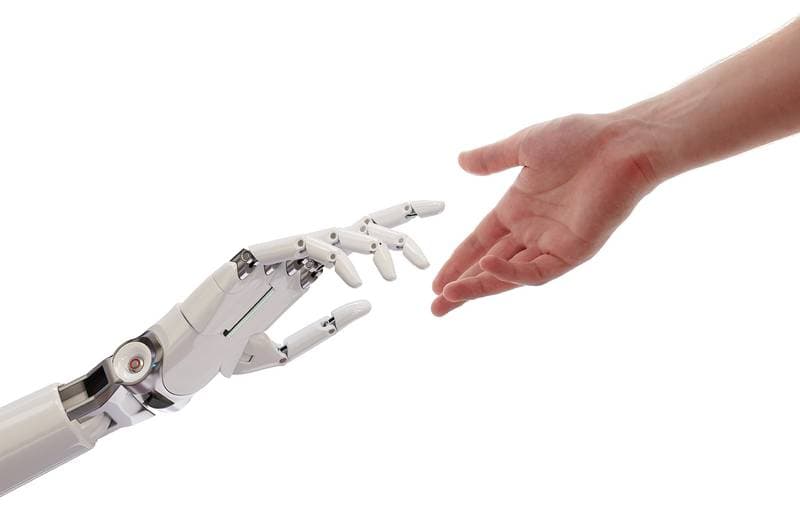
Am Soft Robotics Lab der ETH Zürich ist eine Roboterhand entstanden, die im Handrücken keinen Motor braucht. Ihre künstlichen Muskeln sitzen im Unterarm und bewegen die Finger über Sehnen. Vorgestellt hat sie Laborleiter Robert Katzschmann.
Wie die Hand funktioniert. Die Finger werden von Peano-HASEL-Aktoren gezogen. Das sind künstliche Muskeln: Ein elektrisches Feld verschiebt eine Flüssigkeit im Aktor, der Aktor zieht sich zusammen. Sitzt dieser Antrieb im Unterarm, bleibt die Hand leicht und nachgiebig. Nachgiebig heißt: Bei einem Zusammenstoß gibt der Finger nach, statt zu drücken. Das heißt konkret: Eine solche Hand kann dort arbeiten, wo Menschen direkt daneben stehen, ohne dass ein Schutzkäfig nötig wäre.
Was das Team verspricht. Katzschmann nennt zwei Ziele: die Sicherheit weicher Antriebe mit kräftigem Mehrfinger-Greifen zu verbinden und dabei auf teure Sensorik zu verzichten. Belege dafür liefert die Ankündigung nicht. Es gibt keine Griffkraft, keine Abmessungen, keine Zahl der Freiheitsgrade und keinen Vergleich mit anderen Antriebsarten. Veröffentlicht ist bislang nur ein Beitrag des Professors samt Verweis auf ein Paper.
Ankündigung statt Messwert: Für die ETH-Hand fehlen Greifversuche unter realen Bedingungen. Eine Bewertung ist erst nach Paper und Demo möglich.
In der Schweiz gibt es die Bauweise schon zu kaufen. Mimic Robotics verkauft die Hand M1 für umgerechnet rund 16.380 Euro. Sie wiegt 1,8 Kilogramm, hat fünf Finger und arbeitet mit demselben Prinzip: Sehnenantrieb, Aktoren im Unterarm, dazu Kraft- und Tastsensorik plus eine Kamera im Handgelenk. Laut Hersteller hebt sie über 25 Kilogramm und spürt Kontakt ab 50 Gramm. Das heißt konkret: Die ETH-Forschung beschreibt keine exotische Idee, sondern eine Bauweise, die in der Schweiz bereits in Serie gebaut wird.
Warum Greiftechnik der Engpass ist. Hände sind der teuerste Teil eines Roboters. Unitree hat den Preis für seine Hand Dex5 im September auf rund 5.100 Euro je Stück gesenkt. In der Zulieferbranche werden für einzelne Industriehände rund 63.700 Euro genannt. Wer Kraft und Feingefühl in einer Hand braucht, zahlt heute mehr als für den Arm. Genau an dieser Stelle setzen die Zürcher Arbeit und das Schweizer Serienprodukt an.
| Antrieb (ETH) | Peano-HASEL, elektrohydraulisch, im Unterarm |
| Kraftübertragung (ETH) | Sehnen, nachgiebig |
| Leistungsdaten (ETH) | nicht veröffentlicht |
| Hand M1 (Mimic, Schweiz) | rund 16.380 €, 1,8 kg, in Produktion |
| Traglast Hand M1 | über 25 kg, Kontakt ab 50 Gramm |
Fazit: Der Beweis fehlt noch
Weiche Kunstmuskeln im Unterarm sind ein eleganter Weg zu leichten, sicheren Händen. Die ETH liefert dafür bislang nur das Konzept. Wer heute eine belastbare Hand sucht, findet sie in der Schweiz im Serienprodukt — und kann die Forschung in Ruhe weiterverfolgen.
Was würde ein Roboter in Ihrem Betrieb kosten?
Rechnen Sie Break-even und Monatsrate in 60 Sekunden aus — kostenlos, ohne Anmeldung.
Zum ROI-Rechner →