Kamera, Lidar oder Radar: Warum viele Roboter drei Augen brauchen
 Redaktion roboter-zentrale.de· 11. Oktober 2026· 4 Min. Lesezeit
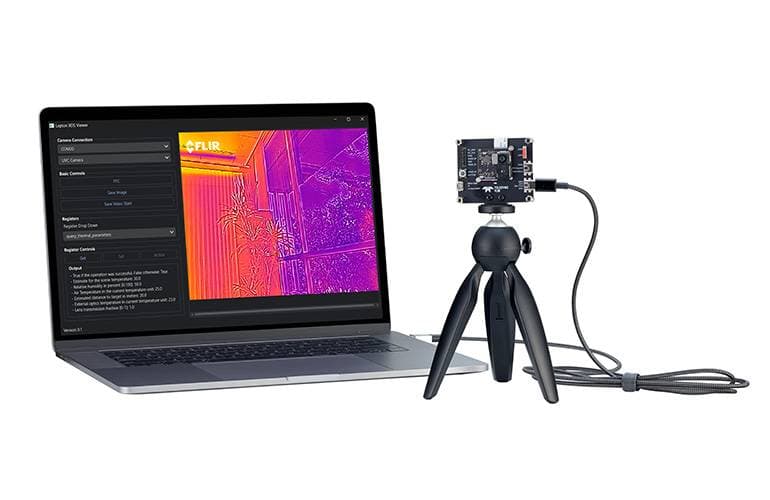
- Einfache Kameras erkennen Objekte, Farben und Oberflächenfehler, liefern aber keine exakten Entfernungen.
- Lidar-Scanner sind Standard für Navigation und Schutzbereiche, ihre Feinmechanik ist bei Stürzen aber empfindlich.
- Radar misst Abstände und Geschwindigkeiten auch bei Rauch und schlechter Sicht und kann Menschen von Objekten unterscheiden.
- Kosten und Kalibrieraufwand entscheiden: mehrere Verfahren kombiniert sind oft günstiger als ein teurer Einzelsensor.
Eine Kamera am Roboterarm reicht oft aus, um ein Bauteil in einer Ebene zu greifen. Sobald sich Licht, Entfernung oder Umgebung ändern, stößt sie an ihre Grenzen. Deshalb arbeiten Industrieroboter und Humanoide mit mehreren Sensoren gleichzeitig — die Auswahl folgt der Aufgabe, nicht dem Datenblatt.
Was Kameras leisten. Kameras erkennen Objekte, Farben und Oberflächenfehler, etwa Kratzer oder fehlende Schrauben. Stereokameras erzeugen zusätzlich ein räumliches Bild und können Objekte auf verschiedenen Ebenen unterscheiden. Sitzt die Kamera am Greifer, lassen sich aus mehreren Positionen ebenfalls räumliche Aufnahmen zusammensetzen. 3D-Kameras mit Laufzeitmessung, kurz Time-of-Flight, senden unsichtbare Lichtimpulse und berechnen daraus ein Tiefenbild — nützlich für Palettierung, Frachtvermessung und den Griff in die Kiste. Das heißt konkret: Für gleichförmige Teile genügt einfache Technik, für gemischte Kisten braucht es Tiefendaten.
Lidar und Radar teilen sich die Aufgaben. Lidar-Scanner tasten mit unsichtbarem Laserlicht die Umgebung ab. Zweidimensionale Geräte überwachen die Ebene knapp über dem Boden und sind der Standard für fahrerlose Transporter und Schutzzonen: Betritt ein Mensch die Zone, meldet der Sensor das an die Steuerung, die Maschine bremst ab oder stoppt. Dreidimensionale Scanner erfassen ganze Hallen und liefern Punktwolken, aus denen digitale Zwillinge von Fabriken entstehen — Grundlage für Simulation und das Training von KI-Modellen. Radar arbeitet mit Funkwellen, misst Abstände und Geschwindigkeiten über mehrere Meter und funktioniert auch bei Rauch und Staub. Radar kann Menschen von anderen Objekten unterscheiden und liefert keine Gesichtsbilder, was Datenschutzfragen entschärft.
Kosten und Wartung entscheiden. Einfache Kameras und Näherungssensoren sind am günstigsten, ihre Einsatzbereiche aber begrenzt. In der Praxis werden Verfahren deshalb kombiniert — der Fachbegriff dafür ist Sensorfusion. Ein wichtiger Kostenfaktor ist die Kalibrierung: Mechanische Laserscanner müssen regelmäßig nachjustiert werden, Radarsensoren sind wartungsärmer. Bei Humanoiden auf Beinen kommt die Robustheit hinzu: Sie können umfallen, und feinmechanische Sensoren nehmen dabei Schaden. Radar arbeitet nach einem Sturz meist weiter, ein Laserscanner sollte mindestens neu kalibriert werden.
Beispiele aus der Praxis. Im Montagewerk des Autobauers Stellantis kommen laut einem Zeitungsbericht 3D-Kameras mit KI-gestützter Bewegungsplanung zum Einsatz, damit Bauteile auch in abweichender Lage gegriffen werden können. In der Forschungsfabrik Arena 2036 in Stuttgart räumt ein humanoider Roboter Hindernisse von einem Fluchtweg, die ein Inspektionsroboter zuvor entdeckt hat: Der Roboterhund orientiert sich über Lidar, der Humanoide nutzt Kameras plus einen Radarsensor vor der Brust. Tesla hatte bei seinen Fahrzeugen zeitweise auf Radar und Ultraschall verzichtet und ist inzwischen zur Radar-Technik zurückgekehrt — eine Lernkurve, die bei Humanoiden ähnlich verlaufen dürfte.
| 2D-Kamera | Objekte, Farben und Fehler erkennen — günstig, begrenzte Reichweite |
| Stereokamera | räumliches Sehen, Objekte auf verschiedenen Ebenen |
| 3D-Kamera (Time-of-Flight) | Tiefenbilder, Palettierung, Griff in die Kiste |
| 2D-Lidar | Navigation fahrerloser Transporter, Schutzzonen um Roboter |
| 3D-Laserscanner | Punktwolken, digitale Zwillinge von Hallen und Lagern |
| Ultraschall | Hindernisse im Nahbereich bis wenige Meter |
| Radar | Abstand und Geschwindigkeit auch bei Rauch, erkennt Menschen |
Sensordaten ersetzen keine Gefährdungsbeurteilung. Wer Schutzzonen oder Geschwindigkeiten über Sensoren steuert, muss die Sicherheitsanforderungen der Maschinenrichtlinie einhalten — die Auswahl des Sensors ist Teil davon, nicht ihr Ersatz.
Erst die Aufgabe, dann der Sensor
Die richtige Sensorik folgt aus der Aufgabe: gleichförmig oder gemischt, drinnen oder draußen, sauber oder staubig. Wer beides in einer Anlage braucht, plant von Anfang an zwei Verfahren ein — Kamera für die Erkennung, Lidar oder Radar für die Sicherheit. Und weil die Nachkalibrierung Zeit kostet, gehört dieser Aufwand in die Betriebskostenrechnung, nicht nur in die Anschaffung.
Was würde ein Roboter in Ihrem Betrieb kosten?
Rechnen Sie Break-even und Monatsrate in 60 Sekunden aus — kostenlos, ohne Anmeldung.
Zum ROI-Rechner →