Atlas bekommt neue Hände: 13 statt 7 Freiheitsgrade, kein kleiner Finger
 Redaktion roboter-zentrale.de· 2. Oktober 2026· 4 Min. Lesezeit
- Die neue Atlas-Hand hat vier Finger und 13 Freiheitsgrade, die alte hatte sieben.
- Der kleine Finger entfällt: Er hätte drei zusätzliche Antriebe gekostet.
- Der Daumen hat vier Freiheitsgrade, jeder der drei übrigen Finger drei.
- Die Hand soll Werkzeuge wie Bohrmaschinen und Schweißbrenner bedienen.
- Boston Dynamics prüft, wie sich 100.000 Hände pro Jahr fertigen lassen.
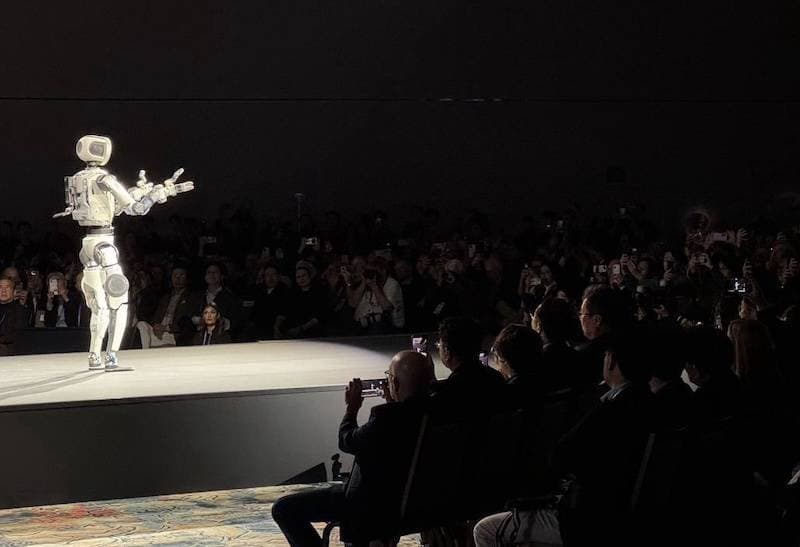
Boston Dynamics hat am 1. Oktober eine neu konstruierte Hand für seinen Humanoiden Atlas vorgestellt. Sie hat vier Finger und 13 statt bisher sieben Freiheitsgrade. Den kleinen Finger ließ das Team bewusst weg — nicht aus Designgründen, sondern wegen Kosten, Haltbarkeit und Fertigung.
Warum vier Finger reichen. Ein Freiheitsgrad ist eine unabhängige Bewegungsrichtung eines Gelenks. Die alte Atlas-Hand hatte sieben davon und war darauf ausgelegt, möglichst viele Gegenstände zu greifen. Die neue hat 13 — aber nur vier Finger. Vor der Entscheidung klebten sich die Entwickler einen Tag lang kleinen Finger und Ringfinger zusammen.
Der kleine Finger kostet, er bringt nichts. Danach war für das Team klar: Der kleine Finger liefert zu wenig Nutzen für drei zusätzliche Antriebe, mehr Gewicht und mehr Stromverbrauch. „Hände sind ein brutaler Kompromiss“, sagt Alberto Rodriguez, bei Boston Dynamics für das Roboter-Verhalten zuständig. Wer eine Hand in Menschengröße baut, bekommt sie entweder sehr zerbrechlich oder sehr teuer — meistens beides. Das heißt konkret: Weniger Motoren bedeuten weniger Bauteile, die im Dauerbetrieb ausfallen können.
Gebaut ist sie für Werkzeuge. Der Daumen hat vier Freiheitsgrade, die drei übrigen Finger je drei. Die Hand kann Gegenstände in der Handfläche umgreifen, einen rutschenden Griff korrigieren und den Abzug eines Werkzeugs drücken. Boston Dynamics nennt ausdrücklich Bohrmaschinen, Schlagschrauber, Winkelschleifer, Nagelpistolen und Schweißbrenner. Das heißt konkret: Der Roboter greift ein Werkzeug, benutzt es und legt es wieder ab.
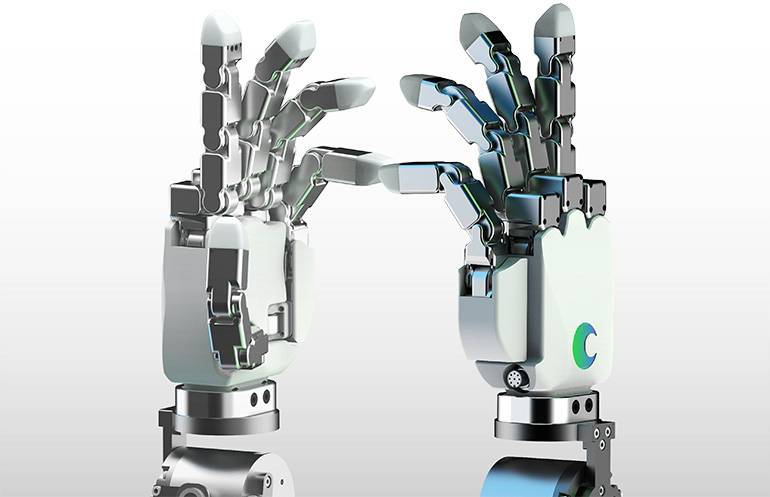
Der eigentliche Knackpunkt ist die Simulation. Jeder Antrieb sitzt direkt im Gelenk, Seilzüge über die Gelenke gibt es nicht. Diese Bauweise lässt sich im Rechner sehr genau nachbilden. Dadurch kann das Team einen großen Teil der Griff- und Werkzeugfertigkeiten in der Simulation antrainieren und danach auf die echte Hand übertragen. In Fingerspitzen und Handfläche sitzen Drucksensoren, die den Kontakt messen.
Es geht um Stückzahlen. Die alte Hand war Forschungshardware für Dutzende Exemplare. Die neue soll in Serie gehen. Rodriguez sagt, sein Team arbeite gerade daran, was sich im Detail ändern muss, um 100.000 Hände pro Jahr zu bauen. Eine Woche zuvor hatte Boston Dynamics ein Anwendungszentrum im Hyundai-Werk im US-Bundesstaat Georgia eröffnet, in dem Atlas für die Autoproduktion trainiert wird.
| Freiheitsgrade | 13 (vorher 7) |
| Finger | 4, ohne kleinen Finger |
| Daumen | 4 Freiheitsgrade |
| Übrige Finger | je 3 Freiheitsgrade |
| Sensorik | Drucksensoren in Fingerspitzen und Handfläche |
| Antrieb | Direktantrieb im Gelenk, keine Seilzüge |
| Ziel | Werkzeugnutzung und Serienfertigung |
Preise und Stückzahlen nennt Boston Dynamics nicht. Die Angaben stammen aus der Ankündigung und zwei Fachberichten — belastbare Betriebsdaten aus dem Dauerbetrieb fehlen noch.
Fazit
Für Fabrikbetreiber ist eine Hand kein Design-Element, sondern ein Verschleißteil. Entscheidend sind Standzeit, Austauschzeit und Stückpreis. Boston Dynamics optimiert genau darauf — der sichtbare Preis ist ein Roboter, der mit vier Fingern weniger menschlich wirkt als die Konkurrenz.
Warum Tesla bei den Optimus-Händen hängt
Der Autobauer kämpft seit Monaten mit der Fertigung der Roboterhände.
Zum ArtikelWas würde ein Roboter in Ihrem Betrieb kosten?
Rechnen Sie Break-even und Monatsrate in 60 Sekunden aus — kostenlos, ohne Anmeldung.
Zum ROI-Rechner →